本帖最后由 “” 于 2017-7-27 20:09 编辑 - S3 D$ F% e0 }1 b6 m3 I/ |7 H
( B& N5 Z+ t% \
出这一版本只用能一个词无奈来解释,真心无奈。
% g* Y+ B1 m, y( N; }8 ]7 c/ m我仅有一天时间,这天时间内,想完成这个,如果不能直接放弃,因此方法只有一个:最高效,最简。- i* n. e: o) ^5 k4 y# j2 Z
. o& L& K( F1 y( [: a+ E' J5 ]
第一个问题:场地! ~" }6 s6 X) [* Y0 _2 Q
不是我要挑战斜穿20块地板的极限。
8 |# z( t$ F- S$ u是因为要3m长的地方,只有这样的形式才能产生。- J3 \+ o' S7 S, s
呵呵,而且前后只剩下30厘米,车最后到达终点的位置已经没有合适的站位拍摄视频了,所以盲拍了,摄像头拍到什么只有手机知道,也无法测量了。* W2 t$ N D2 ^, Z
5 n) I" V9 Z5 ^4 J' B
第二问题:机器1 E" G. O. A& ~; I! H7 N
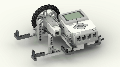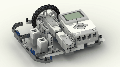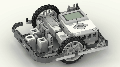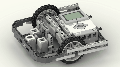
用的是最简单的机器,去年走线好像就是这台,一直没有拆,因为电机是nxt的,所以也暂时用不到,就一直留着。不过要符合右前轮,所以把三轮改了以下,变四轮,其实我应该写右前轮这几个字的。! o; g$ m+ I' |5 _' \# H, f
( @6 G$ e" Z2 T第三个问题:程序
8 A. c9 X; ~' `个人方法不同,有人靠结构,有人靠程序。我是靠程序解决问题的。不过也遇到了很多问题,走了很多我认为的弯路,可能被我抛弃的方法是可实现的,可能只是我的场地条件比较苛刻而已。
7 K5 @4 S q9 O' A5 U" r; E" X6 t. j在此我分享今天的思考流程。' r& P: i. h0 S6 W
1、直线,应该是左右两轮的前进角度是一致的,我用如此方法前进,左右电机误差基本为0,最终还是偏离比较大。! F' ]* |" k% b+ e# R: S
2、于是会想到陀螺仪修正。那控制电机的要素就是陀螺仪,不能再以电机角度为参考依据(陀螺仪变化表示偏了,那么就需要某电机加强功率或减少功率,电机角度一定不相等)。
% G% S" E6 J3 Z% X! ]第一阶段尝试,用陀螺仪速度,进行比例调节。为什么用陀螺仪速度,因为我需要及时的修正,速度更能体现实时的状态,结果抖动较大。其实可以降低比例,进行慢慢调整,但是我没有尝试,因为我的时间有限,我的第一反应是速度的变化范围太大,所以如果这样调整的话不能用仅仅用比例,因为这对小的偏差不利,不能及时修正。
, p1 ~! k! r/ z; W# x第二阶段尝试,用陀螺仪角度,进行比例调节。过程不详细说了。反正调的很好,数值很完美,出发和最终停的陀螺仪角度数值完全一致(当然我承认陀螺仪还是有误差的),但是误差离开线还是非常远。这点很惊讶。
# v9 X# `5 n [3、我要静静。(不要问静静是谁?)
2 y+ v" ?4 o' L7 Q4、静完了,我想问题。(也不要问问题是谁?)
3 ^" U" D2 N/ v上个月,买了个激光模块,一直没用。这次本来是想打算做好,放上激光模块,用来证明误差量的。现在被我直接拿了出来,装在上面分析车辆的摆动。首先是连线,可能会想到用输出或者输入口,我直接用了usb的口,正要也有usb的插头(昨天刚到的快递,怎么那么寸?),简单接完,随后用lego搭一个框架装在车上。结果发现,墙上光点除了向一边偏以外,上下抖动也厉害,且范围大(冥冥中注定我离墙该如此近。呵呵)。- I' u: x& l: r* |8 h+ G* ]% X
3 E# ]" x* O' u( e, O; V5 ~
! L7 ]# ~. C. n, r5、结构改进:加重。没零件,没时间,那就直接来4个WRO足球的万向轮(简单,粗暴吧!)。
' a) J% k) Q9 ^% [ 程序:仍旧用电机角度反馈的,因为感觉陀螺仪的反馈还是比较慢的,要发现1°的误差,电机可能已经跑了很多角度了。既然地面有高低,会产生误差,可将电机的power设置不一致,只要弧线到位在地板上就是直线。(在3m的长度中,要调整最终的误差,那2轮power的差一定在1以内,所以不要指望用模块了,自己动手写想方法写吧)。
7 t6 ^5 e8 n& n. F5 A. \# k' N3 S, ]1 u1 r8 B1 C
视频(由于时间短,参与为主,最后附上照片,表示机器停下位置,以及测量结果,视频最后较模糊,但是应该能判断停止位置的精度,可细细研究):
3 z& K. _( ^7 }, ]& d6 m; I/ N. d$ W) L5 R/ r6 V) U3 @3 k
( S& d/ Y/ [. }- _7 z
机器人停止位置( k5 v2 v6 W+ ?: I
 6 D2 C% |; r+ E& v$ b
测量4 j: m9 c( _! f0 @8 W# u6 y% P

3 D" ~; E6 j, c- r+ \: O
2 w: W6 f( o7 s& L) B* P) u写在最后:垂直穿越地板,如果后地板比前地板高,会有略微纠正方向的作用,哪位朋友可以尝试一下,横穿30块地板的效果,是否会比直穿4块地板效果好。希望有朋友尝试,有答案。
: ~- z2 I6 M8 w
: U5 w, z) U' g( q5 z! q
+ {$ ]% _: b1 G9 m! |+ D3 g+ `4 Q7 i3 @, D
) I, Y9 G- z7 A; ?% k# |. ]5 P- P P' I$ m1 j* N* U
0 W X" z$ T7 n+ \$ d. d |

 IP卡
 狗仔卡
 发表于 2017-7-27 19:51:07
 提升卡
 置顶卡
 沉默卡
 变色卡
 千斤顶
 显身卡
 发表于 2017-7-29 22:07:38