本帖最后由 “” 于 2017-7-27 20:09 编辑
3 x' I: g L* O$ e) [; y3 ` H+ Y: l6 [/ ~/ `
出这一版本只用能一个词无奈来解释,真心无奈。
7 d& }4 i( L$ l a# T/ y我仅有一天时间,这天时间内,想完成这个,如果不能直接放弃,因此方法只有一个:最高效,最简。
" I' C' {' P, f$ f. u6 H) Z, q- M& t" M' J
第一个问题:场地
& Q2 F- X# i G+ J) Q不是我要挑战斜穿20块地板的极限。% U4 V4 _7 T& q! n7 \
是因为要3m长的地方,只有这样的形式才能产生。( G& v {: c+ S$ Z1 u$ I- N4 Q
呵呵,而且前后只剩下30厘米,车最后到达终点的位置已经没有合适的站位拍摄视频了,所以盲拍了,摄像头拍到什么只有手机知道,也无法测量了。* g |. G& ]( b& f% j# t% h' b
$ W! d. K, ?+ V! ]1 Y( E, ^
第二问题:机器
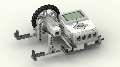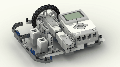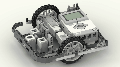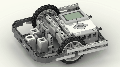
5 \! a4 _/ t+ M: \% E" r+ j用的是最简单的机器,去年走线好像就是这台,一直没有拆,因为电机是nxt的,所以也暂时用不到,就一直留着。不过要符合右前轮,所以把三轮改了以下,变四轮,其实我应该写右前轮这几个字的。
( N M( G6 r3 R7 ]" K' _
Y( M" }/ Z; e0 F' x+ I" C第三个问题:程序0 u3 v5 x# B$ l- X5 O0 {8 l/ g
个人方法不同,有人靠结构,有人靠程序。我是靠程序解决问题的。不过也遇到了很多问题,走了很多我认为的弯路,可能被我抛弃的方法是可实现的,可能只是我的场地条件比较苛刻而已。% }4 u1 e0 C3 X( P
在此我分享今天的思考流程。3 S, ~ n) x, P% a- \
1、直线,应该是左右两轮的前进角度是一致的,我用如此方法前进,左右电机误差基本为0,最终还是偏离比较大。
' c+ h0 i7 R& c; v" k2、于是会想到陀螺仪修正。那控制电机的要素就是陀螺仪,不能再以电机角度为参考依据(陀螺仪变化表示偏了,那么就需要某电机加强功率或减少功率,电机角度一定不相等)。8 V# u$ c2 W. w6 ^) j
第一阶段尝试,用陀螺仪速度,进行比例调节。为什么用陀螺仪速度,因为我需要及时的修正,速度更能体现实时的状态,结果抖动较大。其实可以降低比例,进行慢慢调整,但是我没有尝试,因为我的时间有限,我的第一反应是速度的变化范围太大,所以如果这样调整的话不能用仅仅用比例,因为这对小的偏差不利,不能及时修正。
: u" k2 P+ q6 `1 R9 _/ V* ^第二阶段尝试,用陀螺仪角度,进行比例调节。过程不详细说了。反正调的很好,数值很完美,出发和最终停的陀螺仪角度数值完全一致(当然我承认陀螺仪还是有误差的),但是误差离开线还是非常远。这点很惊讶。8 Z) D& \0 }6 k5 q' G% R; E
3、我要静静。(不要问静静是谁?), r! z- d# W2 q k8 \3 [
4、静完了,我想问题。(也不要问问题是谁?)
$ M$ D) S* g# M4 ^' r上个月,买了个激光模块,一直没用。这次本来是想打算做好,放上激光模块,用来证明误差量的。现在被我直接拿了出来,装在上面分析车辆的摆动。首先是连线,可能会想到用输出或者输入口,我直接用了usb的口,正要也有usb的插头(昨天刚到的快递,怎么那么寸?),简单接完,随后用lego搭一个框架装在车上。结果发现,墙上光点除了向一边偏以外,上下抖动也厉害,且范围大(冥冥中注定我离墙该如此近。呵呵)。 `1 t7 L) [! ?0 \0 i n# R
3 J$ I; l$ j. i, h! l: Q2 d% [4 R. m" @4 J
5、结构改进:加重。没零件,没时间,那就直接来4个WRO足球的万向轮(简单,粗暴吧!)。
% q4 K! ^! G3 B6 W1 A4 h7 ?$ G 程序:仍旧用电机角度反馈的,因为感觉陀螺仪的反馈还是比较慢的,要发现1°的误差,电机可能已经跑了很多角度了。既然地面有高低,会产生误差,可将电机的power设置不一致,只要弧线到位在地板上就是直线。(在3m的长度中,要调整最终的误差,那2轮power的差一定在1以内,所以不要指望用模块了,自己动手写想方法写吧)。
u/ P) v) S% G. P% D, O) D/ R$ ?. M+ E; E2 h2 m
视频(由于时间短,参与为主,最后附上照片,表示机器停下位置,以及测量结果,视频最后较模糊,但是应该能判断停止位置的精度,可细细研究):
9 E2 B( Q# }% i# g: a2 g1 Z0 ^' o. V8 F( X& ?
" B6 y/ e' I$ S0 Q( f机器人停止位置
+ s2 H% H, G: z
 " c( }3 U8 Y. k* P
测量
) m, V) J: g9 F3 {+ c/ K

- [ A, `4 c5 s7 s( ^ q$ J7 z) ^( W; j4 e! i
写在最后:垂直穿越地板,如果后地板比前地板高,会有略微纠正方向的作用,哪位朋友可以尝试一下,横穿30块地板的效果,是否会比直穿4块地板效果好。希望有朋友尝试,有答案。
N! ?9 E& N5 N" M4 O; E( |
5 a. K- |6 C; z3 ~
& |; z+ W ^4 T. q( v+ n5 v
$ b' q8 J$ P, `, C1 _8 I5 Y2 Y8 u b) O6 K0 E* I) y
7 {* c; v0 _$ ?( b% e! R5 Y) w9 Z: U' L2 x: F) ~0 t
|

 IP卡
 狗仔卡
 发表于 2017-7-27 19:51:07
 提升卡
 置顶卡
 沉默卡
 变色卡
 千斤顶
 显身卡
 发表于 2017-7-29 22:07:38