|
|
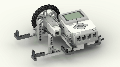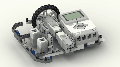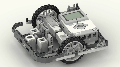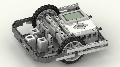
结构:采荷一小去年的FLL基础小车,加装了陀螺仪。多了一个中型电机和一个超声传感器请自动忽略,没用。两个颜色传感器也没用/ _- @9 s/ C* I
1 ^3 Z S# l- u7 p0 w5 b9 t* Q程序:就是基本的陀螺仪控制走直线的程序
/ {/ E8 w; J. E# S2 R" n
 & P. W% T# Q5 z" u3 C' L
. n! ]( z6 {3 T* r" ~ r: q
视频% r# }; g/ y: V1 c! N/ b4 [+ ]
) Z' [ H. ~/ y* D/ O: Y
d1 r1 R: z) E; H说明
* }6 q% E# O) u4 j0 I我是懒人,就借用地板缝了,懒得贴黑线,贴了还不如地板缝直呢,窃以为除了乐高,地板缝算比较直的
^1 `/ k, M/ f: B& S程序控制跑了302cm,速度60,测到误差是14mm,我家的地板——媳妇喜欢脚感好的——凹凸不平
. y5 ~$ m& B3 I1 u抛砖引玉,大家都要比这个好,不能比这个差哈
^; x! E7 s7 q9 x) m
! [, S3 h6 Z' |, f! z3 O建议,起始位置至关重要,大家先琢磨一下怎么保证起始位置吧" P$ F, h7 S* k' _/ u/ H
|
|

 IP卡
 狗仔卡

 发表于 2017-7-10 23:22:06

 提升卡
 置顶卡
 沉默卡
 变色卡
 千斤顶
 显身卡