本帖最后由 hello怪 于 2017-7-25 22:24 编辑
8 A- D, d0 v: N+ L( O3 \$ A m; f5 X+ [( R4 W
(视频里面最终轮子与黑线的距离,都不超过6mm,最小距离只有2mm。虽然也有运气成分在里面,不过就结果来讲已经很令人满意了^_^)
优酷视频网址: http://v.youku.com/v_show/id_XMjkxOTU1MjEyNA==.html
- i$ O! O7 d" {# w+ f2 n# W" n
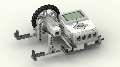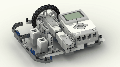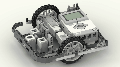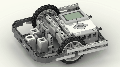
首先说说车子的设计思路,希望也能对大家有用。我想到的影响车子走直线的因素有以下几个方面:
9 J9 c2 b. B' w: P& v场地
; X7 A5 m9 T( E1 E& X; B' Q 水平度和光滑度
在家里当然瓷砖的效果是最好的 Q% f0 V' D4 \* O7 b, o/ f# {4 Q( W
线的直度 虽然规则里说起点终点之间不能有黑线,但是因为没用光感,完全是开环控制,所以也无所谓了。这里就直接用了瓷砖上的黑线来说明车子走的直不直9 z) \0 R8 Z7 b& W. f2 e& V
1 `, O3 Y$ \0 E/ u& h" \车子结构
* N. G9 `) j8 o 轮子间距# {0 \! O* ~+ [, s
轮子间距越大越好,稍微想一下便知
) H5 V2 ~2 V8 ^; c 轮子大小9 A# r: C$ `0 k7 I9 O j1 v7 r( d
轮子直径越小越好,而且轮皮要尽量薄(我这里用的是nxt自带的轮子)/ b! v5 ~* ]5 e0 t' Q! |
随动轮的设计
- o* K2 N# x' |% m2 Q; X7 i! f 随动轮转动时对车子的影响应该尽量小。这里我自己想出了一个设计方案(当然我觉得别人也用过),让车子几乎不受随动轮的影响/ R* ~! f0 k( v& r; O/ I
重心位置* C7 n# i) a- _9 L
重心应该稍稍靠近主动轮以增大主动轮的抓地能力。但是太靠近的话就会降低车子的稳定性,并且升级空间较小
5 M; j+ N. u( O/ q1 x 结构稳定性 不用说,肯定是越结实越好。但是不能造成重量过大
, b5 p1 z& g7 y8 J; a8 b 轮子个数 有三种方案:平衡车(独轮或双轮),三轮车,四轮或以上。虽然很想做平衡车,但是无奈暂时不会用陀螺仪。四轮的话转角不好把控,而且结构复杂,所以就用了最简单的三轮车。(另外,我个人认为不能拐弯的车子就不能叫车子~叫火车或者轨道炮比较合适。。。)1 W3 i( n, S. [5 O
驱动方式 这里我选择了直接由马达驱动轮子,不经过任何齿轮传动,一种简单准确的方式驱动
5 q& d1 D$ J: q9 Y$ N" t: k+ g4 I( Q1 e5 S8 u( r5 w- E* U
控制程序
6 `# f( b) Y# D1 v 运动过程控制9 M8 r2 |6 [, \( Z
好的程序应该使轮子不打滑,车子运行平稳。由此采取平滑运动的控制方法,让车子开始时(近似)匀加速,直到速度足够(160度每秒)。在开始时,加速度甚至更小,可以参考我的程序(加速度增加->加速度不变->加速度为零)% g; }) {% u3 x3 ]$ }
6 O8 E w2 x9 Z
调试与运行7 u* M8 R2 W$ w* E
轮子转速调整(车轮大小的设定)
" \9 C1 G( K& K4 Y( Z5 V/ _ 这个就没什么办法,只能硬着头皮调了。调整轮子的大小设置,实际上就是调马达转速,没有什么更有效的解决办法
( ^$ {# ?1 s% i' O7 ~5 I! F 起始位置车子正方向和直线间的夹角* F+ T# |" i, _$ F: k
一个非常重要的因素,可谓差之毫厘谬以千里。所以尽可能减小两者的方向差。顺带一提,开环控制的小车,如果最终结果差距在一厘米只内,就已经没有什么可比性了。一厘米之内运气成分占比很大,因为0.01rad(0.5度以内)的夹角足以造成差距一厘米的偏差。这就是开环控制的特点 5 u9 x! K) Y' D5 \2 @1 s6 G
; ~; Y5 }4 v% |9 P0 k3 X A) z
. u2 }1 [2 G ?) _9 h7 p 然后上源代码: - : V$ Q" p, E/ ^+ r) `
- importlejos.robotics.navigation.DifferentialPilot;
6 [& ^$ _# q' f3 u4 ~ - import lejos.util.Delay;
. [. [8 X7 I! Y1 @7 c
# F6 f9 q7 I- U' o- /**
$ P% `: V/ B- I% s, T* s1 n - *Robot that stops if the buttons are presses before it completes its travel.
8 @ n4 _5 ?: [8 t# a, }+ q - */! p$ }- z3 j7 u. r1 v! B7 x
- 2 |3 D6 @, P, D2 q" [! c, e; L
. e' w7 b- e2 T* F5 d8 ]$ |- public class Straight {
3 P9 i7 o i- N - DifferentialPilotpilot;. ~8 r8 J( r/ Y, |: y
- doubleleftD = 4.3, rightD = 4.3;
1 u1 H0 m) K0 s% e0 C6 l3 {( Q - " g$ A* A' p9 C
- publicvoid adjust() {9 c- M2 l& H! d; d1 Z8 G+ ?. ]
- //wait for release( V7 J& C* S& m: ^3 [; m' ?
- while(Button.readButtons() > 0): E: n$ P$ Z3 {8 r R3 _, {
- ;* ~) [. ]. c% o7 l- ~
- while(Button.readButtons() == 0) {. ?- e1 N8 K4 B0 K
- //input size by adjusting the wheels
: M$ B" Y2 r" B6 }: Z - rightD= (double) (Motor.A.getTachoCount()) / 2160 + 4.3;* k6 A6 c; n1 V1 T U3 g
- leftD= (double) (Motor.B.getTachoCount()) / 2160 + 4.3148;// 调试所得值# Y# x; R r1 I3 I
- . G# ~. ?+ u2 U- o4 \2 K: p4 p$ g
- //display the size input2 S/ s/ I$ Z+ z8 w2 N
- LCD.drawString("L:"+ String.valueOf(leftD), 0, 0);
/ G* X* V& a: q5 S: E1 Z/ e - LCD.drawString("R:"+ String.valueOf(rightD), 0, 1);! V, Q3 e0 ^4 z& l$ q0 c
- Delay.msDelay(100);( d1 r3 a% y2 w1 D- Q
- LCD.clear();
5 Y1 A6 v" S" ` - }; q# N9 p* K' P+ P
- . Z8 p$ f5 r4 x3 e1 A; n4 j$ v
- }/ q* |- K% e. p" |3 c' Q
- 6 P8 X* K7 \( t/ K0 p/ ]) j# Y( [
- publicvoid go() {9 c/ Z+ B! j! `$ B8 Y A' ~/ s7 L
- //准备起步8 K& n6 e/ [; Z5 e2 t
- //wait for release/ n$ C# U8 O* q6 U9 h- P
- while(Button.readButtons() > 0)
( y6 c; p3 ?, j) V5 h - ;
# q. A R5 d, @( f* o4 [ - System.out.println("pressto go");
. X; x9 ~7 t5 ]+ u# Y! V! L - ' ^8 M9 i; P$ b/ g7 O
- Button.waitForAnyPress();
3 Z# i$ n6 {& F$ o7 ]* R( F2 ~ - LCD.clear();
; K# m# q& b7 b" z - 3 |8 \7 T2 x# V/ i+ U, V8 }
- //初始化
o5 {4 g" k' w0 J+ b9 f - pilot= new DifferentialPilot(rightD, leftD, 13.5, Motor.A, Motor.B, true);* k- n, p2 n* @
- pilot.reset();
( f$ J! ~' k/ o# T0 g7 K7 S" k1 {
& C# {! j( ^1 D: w- Delay.msDelay(3000);' h7 D5 l& |5 ~0 j2 E/ S
- 5 A6 a# `' c7 q4 c [! N6 }9 g
- doublespeed = 10;
0 V- S$ i: ?! |- Q+ B" A+ u: ~ - doubledistance = 0;8 B. t. u Z7 [4 g2 q
- ( E1 U2 ~$ z" v0 Q
- //起步加速
) t( S) S9 X8 X/ J - pilot.travel(300,true);
7 N4 g; a6 G3 I+ \7 C0 ^ - 0 z$ C+ q9 `2 q; F) R. C5 Y
- while(distance < 20) {5 b/ W0 P" ?4 g# s9 s) ?1 e7 n
- distance= pilot.getMovement().getDistanceTraveled();
4 w- g0 t3 J: {2 C - speed= distance * 5 + 10;! k/ U" ^) I3 x: X: K
- pilot.setRotateSpeed(speed);
- Q, g! y8 X1 ~. ] - Delay.msDelay(100);
8 f3 i& f% i" l$ ?% N, s - }
% }9 i9 a; T9 C A" g - for(int i = 0; i < 10; i++) {! r! s- ^$ d7 D
- speed+= 5;! h8 f! f7 @) R" \, u6 h
- pilot.setRotateSpeed(speed);6 I: l) ~4 e6 K
- Delay.msDelay(200);) n! y! X5 r8 v7 W
- }
7 }8 u! ?6 l" [ E& j- l
, B! ]$ ~: C% L+ n- //TODO 减速
2 a- P u& w8 ^9 m$ |1 M
3 z; N7 ?, C0 M1 h4 Y( J- s- //停止机能
1 {$ m$ F1 [+ s- W - while(pilot.isMoving()) {
" B5 Y8 ~# k$ f3 M7 z5 x - if(Button.readButtons() > 0): u1 O! f+ E5 x0 o7 p
- pilot.stop();, l6 P$ n8 S# l7 y
- }
E9 u2 P7 v$ b7 Y* K - 6 @, U! C; f* y4 G5 G
- System.out.println("" + pilot.getMovement().getDistanceTraveled());- F) J$ u# | z
- System.out.println(-Motor.A.getTachoCount());
v, H8 r0 Y1 p - System.out.println(-Motor.B.getTachoCount());- B/ C! q$ W9 a0 Y0 g7 a8 f! T
- Button.waitForAnyPress();
! O5 w3 g) A4 Q% r- J. d - } |4 n$ e6 p" U% C) ~
$ |7 _) P g. }# b. K# r- publicstatic void main(String[] args) {6 C9 C8 T( v# ^
- Straighttraveler = new Straight();
$ b% a/ v4 R7 o8 d7 J4 ~7 b* ]
4 U0 h! K% B( d' R5 t- traveler.adjust();
& P% b: d) |( A. \- } |: ^ - traveler.go();3 u S# X+ ^: `( K+ o% ]( Z1 {+ u
- }2 l# Q0 M4 | x8 J' u+ N; O
- }
|

 IP卡
 狗仔卡
 发表于 2017-7-25 22:09:23


 提升卡
 置顶卡
 沉默卡
 变色卡
 千斤顶
 显身卡