|
|
本方法理论可行,但由于种种因素,最后效果不是很理想,仅供大家娱乐。, a) |5 J3 \0 n
( w% n- l {) ~8 e# P/ p
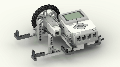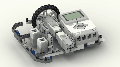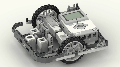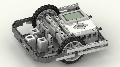
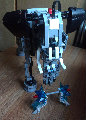
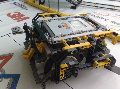
具体思路如下,在理想环境下(轮子与地面不打滑,车体初始位置摆放准确等)如果左右两轮的速度一样或者是相同时间下旋转圈数相等,那么走的路线便是直的。如果把左右两轮旋转圈数的差值反馈给倾斜传感器,也就是说左右两轮速度相等时倾斜传感器静止,速度不等时倾斜传感器发生倾斜。然后再通过wedo2.0的电机工作,对左右两轮的旋转圈数做一个修正,使左右两轮的旋转圈数重新相同,倾斜传感器再次回到水平位置,wedo2.0停止工作。当车体需要转弯时EV3中型电机驱动凸轮,使倾斜传感器传动与车轮断开,车轮转向时便不会使倾斜传感器倾斜
3 c0 M& E% z; j/ J# O/ \/ ?& }! d, O+ S0 R+ {4 C7 X
本设计出现的一些问题,原本想做修改,但改一下基本要重做了,我也就不改了。具体问题如下,1.左右两边齿轮传动的机构略有差别,导致在车子发动时,左右两个车轮速度有偏差,会偏离直线行驶。2.驱动倾斜传感器倾斜的结构不是很灵敏,左右两电机相差半圈时才会发生倾斜(半圈时车体偏离轨道已经非常严重了)3.wedo2.0的电机速度设置快时,容易使倾斜传感器会出现位置修正过度,偏向另一侧倾斜,以至于倾斜传感器一直摇摆摇摆的,这样车就一直在走s型路线,wedo2.0电机速度设置慢时扭矩又太小,车在地面行驶时车身较重,小扭矩电机起不到工作效果(把车拿起来空转车轮时才能工作)
+ b( Q% z Q+ ]
2 F2 @/ ]- l# U' {' t* d8 M% Q+ o 此视频演示了左右电机速度稍有不等时,小车的工作情况
7 F& A/ I [7 n( r7 L
9 B% D9 Q& Z$ w7 j
+ T i- R: e/ G; C$ x 此视频演示了,用手转动左右轮子,模拟左右电机行驶圈数不等时小车的工作状态
# V; D2 d$ x i$ \' e& \/ @8 G+ g% t5 O6 o: G
n* h+ T, s! G* ?& D
此视频演示转弯时断开车轮与倾斜传感器的传动9 _/ |/ S0 }# c4 g: r+ v& D) S' X
; h6 ^- ^: u5 t+ X3 t8 l+ F6 a
+ F6 j" c% {; ]+ O; F+ [) x本作品算个失败的作品,根本走不了直线,走直线的视频我就不拍了。如果倾斜传感器传动装置更灵敏一些,wedo2.0电机校正左右车轮转距装置速度扭矩都ok的话,应该是可行的。
; O" q+ b, c) B l- E/ ^8 O! }1 {6 D# Q T
+ I+ O. O$ A; d+ o9 a
- @4 A; i# l7 n/ R) N* l+ I2 i' ]8 v$ H" |0 Q" C
|
|

 IP卡
 狗仔卡

 发表于 2017-7-28 00:15:01
 提升卡
 置顶卡
 沉默卡
 变色卡
 千斤顶
 显身卡
 发表于 2017-7-28 19:13:29