|
|
因为时间关系做的比较粗糙,也不准备赢了,算交流吧,时间紧张,刚拍完视频,就把小车拆掉了,忘记拍照片了。
* p% v' g: |7 \
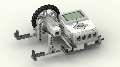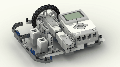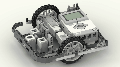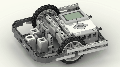
7 I4 q( M% j# r正文:做这个走直线小车的时候,首先思考过两种方案,现在第一种,用了四个大型电机,然后每个电机控制一个轮子。结构不是很负责,基本上就是基础小车的搭建方式,只不过把地盘竖起来,然后做两个,把核心放在中间,偏下,稳定中心。总体结构是中心对称的。竖起来普通的轮子碰不到地面,所以换成了大号的轮子。前端的超声波用来卖萌的,哈哈哈。陀螺仪是观测小车在跑的时候,有没有偏。2 m2 r9 m) H* d4 D y
) P: z' j' e Y" y) o" q
程序,在一开始做测试的时候,或者说更早之前做的实验,了解电机在匀加速起步比直接固定功率来说,跑的稳定点。所以程序基本上就是用时间来控制加速,稳定速度功率是86/85左右。因为是四个大电机,所以不能用移动转向或者移动槽。程序分成5个部分,四个是电机的,加速跑7秒,绝对超过300CM,这之前测量过,今天做的时候,卷尺找不到了,尴尬。。。。。额外的一个程序是,控制优先程序,让其电机少转一点。程序用了四个开始,软件有默认的优先运行原则,控制它少转点。基本上,电机程序加速数学运算模块里面乘的值都不同,为了缩短左右前后四个电机转的度数,进行了控制。
: \, k0 k5 }! r$ J' O. j8 |- x4 C
! [3 ?, A+ Y, ~$ i, l9 a- P/ _) Q$ l: k# Y0 _4 I1 A, g! w
第二种方案还没做,基本思想是皇帝发明的那种指南车。
. K- M& H) _% g5 _4 _+ N% \; D+ f
Q0 R( S4 s4 c8 Y4 C: H1 s* q3 Q' _; a8 O
) F/ M: y* Z" b, ^0 s; O5 N
|
|

 IP卡
 狗仔卡
 发表于 2017-7-28 14:09:45
 提升卡
 置顶卡
 沉默卡
 变色卡
 千斤顶
 显身卡