找回密码
 马上注册

QQ登录

只需一步,快速开始

查看: 13945|回复: 7

300厘米直线--加护栏陀螺仪建议程序走得好!

[复制链接]
发表于 2017-7-31 21:53:08 | 显示全部楼层 |阅读模式
本来只是想用这个课题给孩子上节开放课,自己顺便也做了一下,没想到用了复杂的算法后,走得并不理想,反倒后来用了简单的分支结构处理的程序,小车走得很好,偏差在5毫米左右。瓷砖80厘米,共走过了4块,长度超出3米了。用吊线法测了,砖缝是直的,黑线就是吊线的时候画的。( y& A- F8 V9 Y' s
4 H4 X/ ~9 y% {7 l. Y
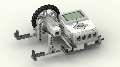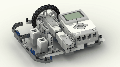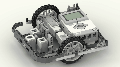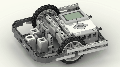
先看下小车结构,简单小车加了护栏后,走线直线度好很多。
) h* b. o, V5 o6 o7 [/ w
- K- Q( G* b4 j
9 h  E8 U- i5 T4 s( A" l# z2 X# I3 |4 j! L4 l0 V
连走了三遍,都很好。
2 r2 l1 x* O; [- T- t4 ]4 c# ]* A$ w0 c4 F, H! F$ i  e+ a8 Y

4 d0 K- d5 z; B为了保证每次的描线准确度,用了一个小纸盒。。。# ?1 C3 U+ i  E
20170730_190513.jpg 20170730_190507.jpg 20170730_190524.jpg
2 a1 S0 s7 _# P6 a4 A! V可惜我是新手,照片始终传不上来。1 g+ }# s0 p' x: D3 n
程序基本上就是最简单的分支巡线结构,先停一秒消除操作晃动,陀螺仪重置,电机度数重置;然后就循环判断陀螺仪的度数,大于1让车10转向,小于1就-10转向,否则就直线行驶,功率60;直到循环判断出电机转了9000度,基本上小车走出了350厘米的样子,这个是计算值,小车的行走会转向,所以不是直线值。
$ b2 A; N; L( U% }7 p( X
5 v5 S1 J: J" i% F再就是,大侠说过的大电机自身的PID 和使用未校准电机的实验,我也做了,可能是我的程序做的不好,偏差较大。4 T; O# o& {% r! c5 N4 B
走直线的PID ,我用P的方法试了,效果好些,但偏差在1-2厘米。
  k0 w: N; M+ `+ x  K7 Q# u未找清原因,想来学习一下# ?" x$ s  Z4 o. u1 `
如果您觉得我的帖子对您有用,请不吝给我一个“赞”!
 楼主| 发表于 2017-8-1 15:12:38 | 显示全部楼层
9 m9 D3 n; a: e
这个是用过的P程序,走偏不少
0 \4 B+ @- A8 D; g4 a9 P5 r
$ L, j, [) Y% M/ T4 z& Q% P2 { 2017-08-01_150653.jpg
) [! a; L( ]' l4 d$ R; ?6 }
$ O% |7 z. y9 u& E5 Y( E- P0 s0 ?* L, M' t4 s
这是以前用过的分段加减速程序,走的2还可以
( }5 B: h" R6 g7 R. x 2017-08-01_150935.jpg & ~  i9 Y# }: q& x7 Y6 s! Y1 r$ k2 ^
2017-08-01_150945.jpg
( M! \5 N% N' U5 s( ]' Y8 Z- n* d 2017-08-01_150959.jpg + u& B' n4 S2 Z1 Z" ]4 W2 F- H7 P
2017-08-01_151010.jpg
( n$ L' i, c' O8 k8 N  _
$ N& N& ]1 h% N" V# K" h; Z还加入了数据记录,观察不到太多信息
4 G3 I8 L' Z3 s* Z* A( ~ 2017-08-01_151027.jpg
7 B! l& J: T! W3 ~+ v) h4 D! J, E* I. s; K  V
最终还是最简单的程序取胜了:5 ]$ |( d. v! D

% w" C& p% L# }; o 2017-08-01_150620.jpg - q) D9 e9 Q, ~- W

$ v4 G. l$ \: P' |4 i9 {大侠们有空了,帮我看看,是不是前边的程序写得有问题,才会走不好?6 K5 k% h- n6 h' ?7 n& b
如果您觉得我的帖子对您有用,请不吝给我一个“赞”!
回复 赞 踩

使用道具 举报

 楼主| 发表于 2017-8-1 15:16:36 | 显示全部楼层
HULK 发表于 2017-8-1 15:12# ?) ^0 h" ?0 b3 ^+ H+ N
这个是用过的P程序,走偏不少

: O, K1 n1 E( Y, T. |4 [. {3 Z/ d% T机构图再上两张,大家指点一下:
* f& |# o1 }' c6 }2 [8 d# e" k) [: Q( _3 M- _0 Z0 m
2017-08-01_151436.jpg
8 O$ p8 y/ b5 q' X2 m" A2 ` 2017-08-01_151443.jpg
, c5 D4 p' t/ S" i" \8 y5 e 2017-08-01_151452.jpg
) ~6 J, G+ k6 z# [1 T4 A# m! C) x% t5 n
如果您觉得我的帖子对您有用,请不吝给我一个“赞”!
回复 赞 踩

使用道具 举报

发表于 2017-8-6 06:32:02 | 显示全部楼层
本帖最后由 audny2001 于 2017-8-6 06:50 编辑
6 ^1 U/ e4 {% `, p! w4 q
1.JPG 2.JPG
在国外网站看到的,第二个原著变量写入和读取是一个名称,你可参考下,感谢你的分享6 u: P; |; ?- F2 j7 f* y
如果您觉得我的帖子对您有用,请不吝给我一个“赞”!
回复 赞 踩

使用道具 举报

 楼主| 发表于 2017-8-6 13:53:18 | 显示全部楼层
本帖最后由 HULK 于 2017-8-6 13:55 编辑
" y! D" }) }: V4 W; |6 a
audny2001 发表于 2017-8-6 06:32+ b' ]& ]: O2 {; J5 |
在国外网站看到的,第二个原著变量写入和读取是一个名称,你可参考下,感谢你的分享

! z' G) J9 q8 ~, w谢谢您提的建议!7 O2 ~" n5 ~( z$ X% ]
这个PID我也试过,其实只是P调整,但效果不好,偏差有点大,现在回想可能是当时车身结构的原因。这个程序的效果,和开始时陀螺仪重置,然后直接用测量值的正负来控制转向是同样的道理。- b4 U$ @: w/ m! g, B
如果您觉得我的帖子对您有用,请不吝给我一个“赞”!
回复 赞 踩

使用道具 举报

发表于 2018-4-30 21:51:45 | 显示全部楼层
mark
如果您觉得我的帖子对您有用,请不吝给我一个“赞”!
回复

使用道具 举报

发表于 2019-8-16 14:06:51 | 显示全部楼层
不错,支持下!!!!!!!!!!
如果您觉得我的帖子对您有用,请不吝给我一个“赞”!
回复 赞 踩

使用道具 举报

发表于 2024-11-19 13:02:01 | 显示全部楼层
1
如果您觉得我的帖子对您有用,请不吝给我一个“赞”!
回复

使用道具 举报

您需要登录后才可以回帖 登录 | 马上注册

本版积分规则

手机版|中文乐高 ( 桂ICP备13001575号-7 )

GMT+8, 2026-11-19 02:55 , Processed in 0.040449 second(s), 28 queries .

Powered by Discuz! X5.0

© 2001-2026 Discuz! Team.
快速回复 返回顶部 返回列表